Elon Dreams and Bitter Lessons
读 Ben Thompson 的一篇文章 https://stratechery.com/2024/elon-dreams-and-bitter-lessons/ 有感
终局
学到最大的是 - 你有没有在做梦,在从终局一步步推导出来今天应该做什么?不基于今天的情况去算期望值,而是假设终局必定会成功,然后问要是实现它需要什么?
Elon Dreams 来源于两点
- 2013 年 Arianespace 喷马斯克在做梦,不可能做到 1500 万美元 / 次火箭发射,马斯克在卖的是梦,可复利用的火箭是一个梦;这层是贬义的
- 褒义的来源于马斯克赌对了... 他从终局出发,往后推导 - 卖梦是对的(卖「人类成为多行星物种」和去火星的梦,虽然今天也没完成)但这个梦让马斯克一步步实现了需要完成这个梦的很多步,包括可复利用的火箭,这个核心在于这个梦充当了一个约束条件,把所有不能让人类规模化、高效低成本地飞往火星的方案都给否决了。
会不会做梦,也决定了欧洲为什么败了:
- 他们错在静态地用期望值去思考这个世界,本质上是因为他们是一个精打细算的 business. 关于期望值的计算,我引用了 Claude 的计算逻辑
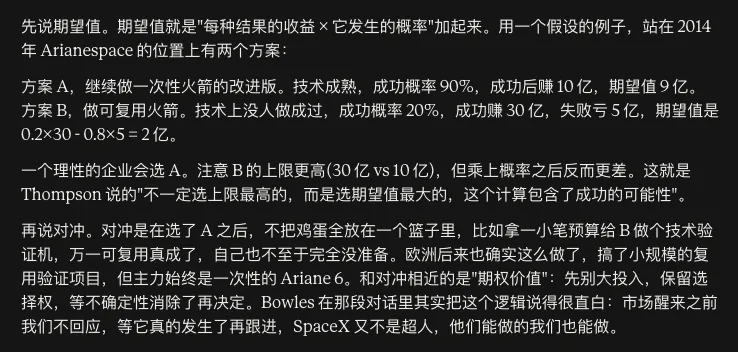
- 观望的代价,心猿意马地去做,可能永远都赶不上,而不是晚一点到。
对于马斯克来说,实现那个梦需要的就是发射成本必须降几个数量级,那就只有完全可复用这条路,其他的都砍掉。
关于自动驾驶
在自动驾驶里面,要让 L5 普及,你的模型要够强,能够让车自动驾驶绝大多数地方(至少 urban setting),那这个就需要有足够多的数据,要有数据飞轮;数据量来源于装机量和部署量,而要让部署量上去,就得让车够便宜。Waymo 那套是做不到的,因为 Waymo 太贵(各种昂贵的传感器),而且他们一开始就想做全自动;马斯克则砍掉那些传感器,推断出一定需要纯视觉的方案(只有相机作为传感器,会便宜非常多),同时他也务实一些,做出辅助驾驶,先铺出机队去收集数据再说
如果说终局是 learning base + 数据量,那么装机量够多是 makes sense 的,那么推理出价格要够低也是 makes sense 的
只不过,传感器组合如果有一天价格变得非常便宜,那么这条路也行得通,但我对于「传感器融合能达到纯视觉纯相机方案的造价」这件事情是表示高度怀疑的,很可能,这俩就根本不在一个数量级上,永远都不可能。
况且,Waymo 要 scale 装机量是真的非常难,特斯拉本身就有很多人买... 这是很无解的,竞争不了的。今天的斜率可能 cybercab 更水平一些,一年后可能轻松就超越 Waymo 了。
从另外一个维度上看的话 - 我们反对的应该是基于人类手写规则和工程脚手架的系统,而不是多传感器融合。多传感器融合是一个输入,不是目的,目的是 learning based & AI.
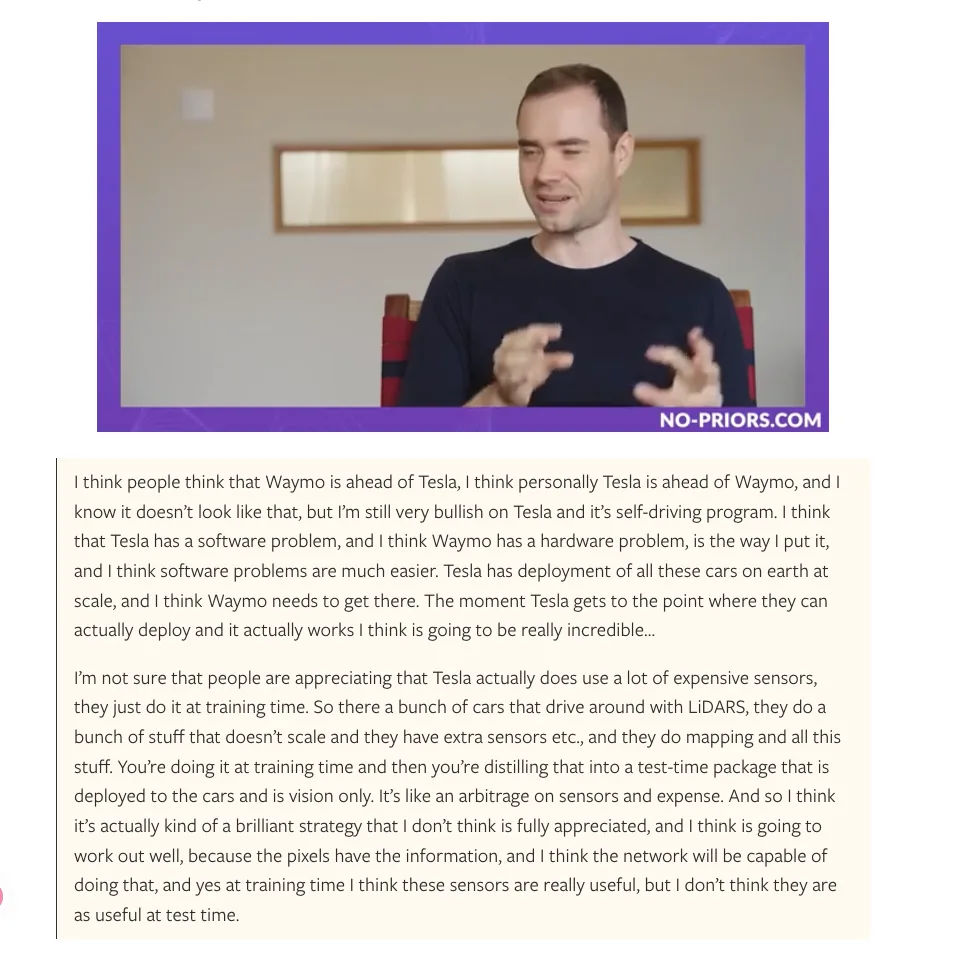
看完 Karparthy 的访谈之后有几个比较大的 takeaway
- 特斯拉居然也用多传感器,但只是在 training-time,用这些去教会一个视觉模型 - test-time 的时候完全是 vision
- 特斯拉 is way ahead of Waymo - 硬件的问题、渠道的问题,是更难解决的,而他只有软件问题
具身
具身还是太早了,但我知道部署量、装机量会很关键。
可是到底做什么,站在那个位子,可以卡住并拥有这个数据飞轮呢?
一定要全栈吗?是否要硬件?要特定的硬件?是否要有自己的模型?
越来越坚信我的 edge 在 deployment,让机器人跑起来,有用,真的去 reliably work & automate labor, 我要做那些 operations-heavy 的事情,因为那些做 intelligence 的人都看不上,可是这个领域却饱和了,而 operations is far, 毕竟今天机器人要部署起来,还是非常麻烦,基本都只是 vertical integrator 在做